
Questão de Matemática e suas Tecnologias

A projeção ortogonal do trajeto descrito por esse robô sobre o plano da base, após terminada sua movimentação, visualizada da posição em que se está enxergando esse cubo, é
Imagem A
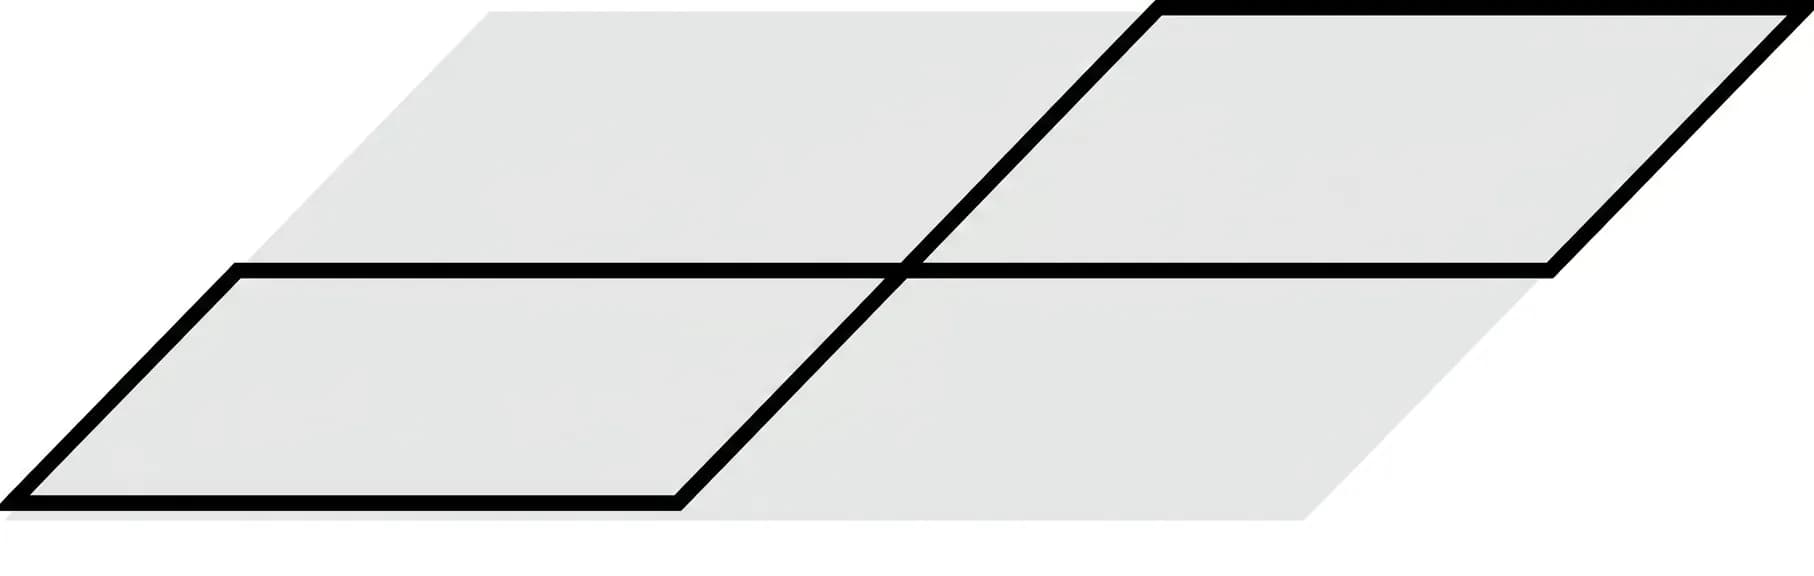
Imagem B

Imagem C

Imagem D
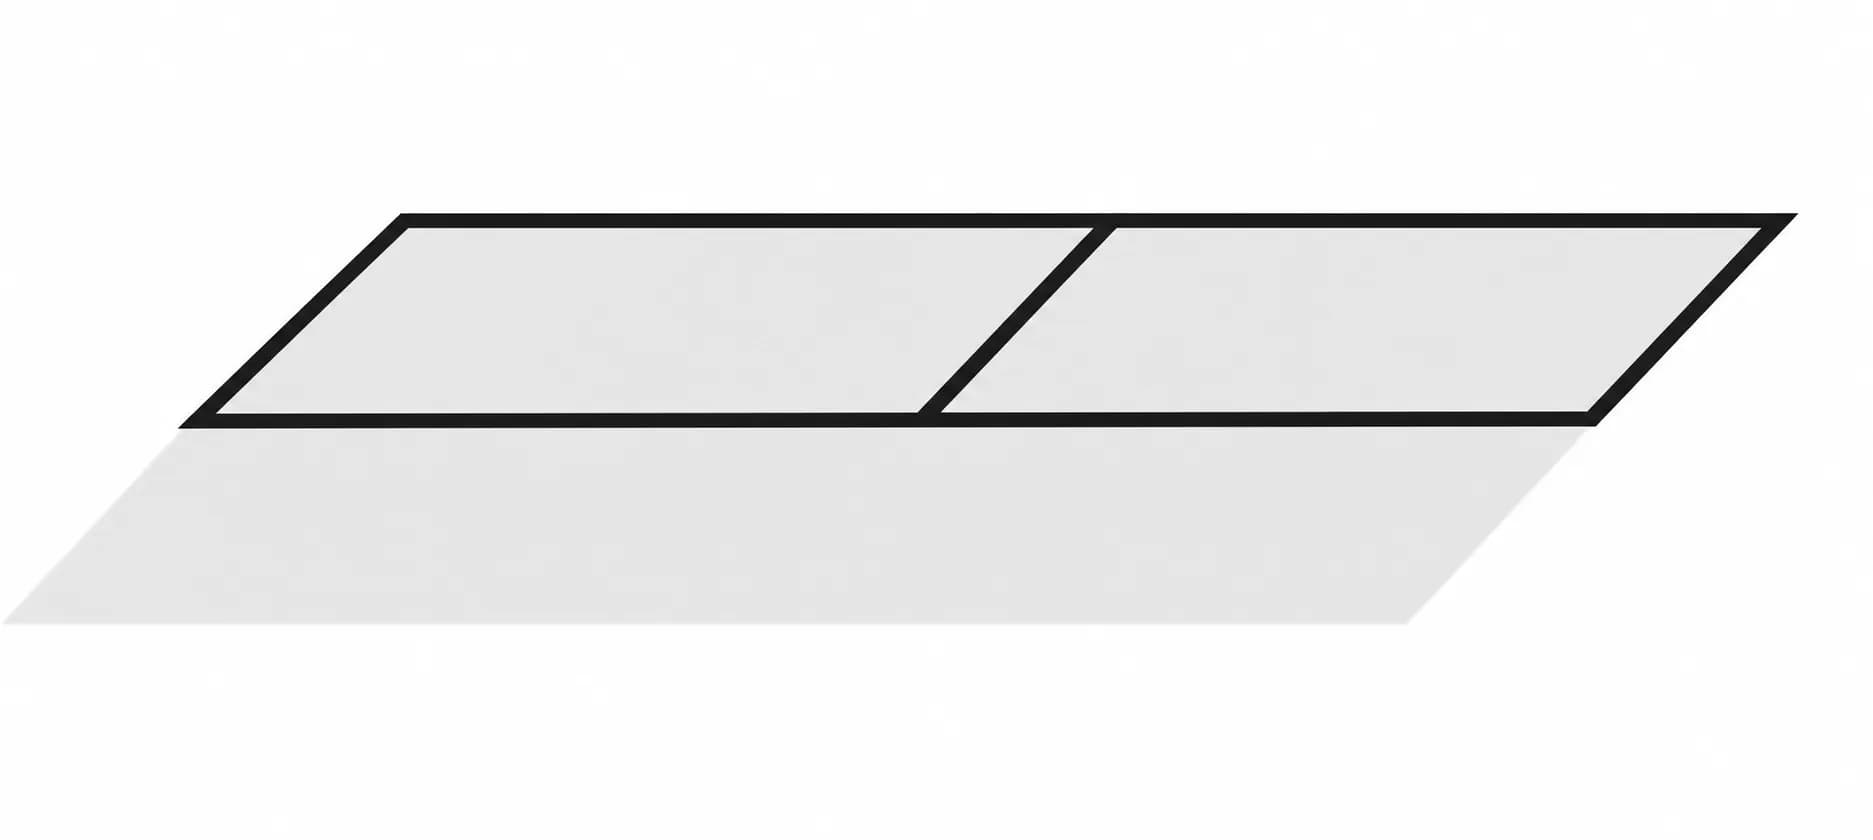
Imagem E

Resolução e Comentários
1. Contextualização e Visão Geral
A questão propõe a determinação da projeção ortogonal, sobre o plano da base inferior de um cubo, do trajeto fechado percorrido por um robô que se desloca ao longo das suas faces externas. A representação gráfica adota a mesma perspectiva cavaleira/isométrica utilizada na visualização do cubo no enunciado: o plano da base do cubo é representado como um grande paralelogramo inclinado para a direita, subdividido em quatro quadrantes menores congruentes (também na forma de paralelogramos) delimitados pelas projeções dos eixos centrais perpendiculares das faces.
Analisando os vetores de deslocamento exibidos na figura:
- O robô parte do ponto P (centro da face superior), desloca-se paralelamente à aresta frontal até a aresta que separa a face superior da face lateral direita;
- Desce pela face lateral direita até o seu centro, onde realiza uma curva em ângulo reto direcionando-se para o fundo, cruzando a aresta que separa a face lateral direita da face traseira;
- Chegando à face traseira, desloca-se até o seu centro, desce verticalmente até a aresta inferior que divide a face traseira da face inferior (base);
- O padrão de movimentação consiste em deslocar-se sempre do centro de uma face até a aresta adjacente, dobrar 90∘ ao atingir o centro da face seguinte, alternando curvas para a esquerda e para a direita, percorrendo sequencialmente as 6 faces do cubo até retornar ao ponto de partida P.
A sequência completa dos centros das faces visitadas é:
Face Superior (P)→Face Lateral Direita→Face Traseira→Face Inferior (Base)→Face Lateral Esquerda→Face Frontal→Face Superior (P)2. Justificativa da Alternativa Correta (Letra A)
Para encontrar a projeção ortogonal sobre o plano da base do cubo (visto na mesma perspectiva da figura), mapeia-se a projeção vertical de cada um dos segmentos percorridos:
-
Segmentos na Face Superior e Face Lateral Direita:
- O trajeto do centro P até a aresta direita projeta-se sobre o segmento que liga o centro da base à aresta lateral direita (linha divisória horizontal média do lado direito).
- O trajeto vertical na face lateral direita projeta-se diretamente sobre a aresta inferior direita da base (aresta externa direita do paralelogramo da base).
- O percurso do centro da face lateral direita até a aresta traseira projeta-se na metade traseira da aresta lateral direita da base.
-
Segmentos na Face Traseira e Face Inferior:
- O trecho da aresta lateral traseira até o centro da face traseira projeta-se na metade direita da aresta traseira da base (aresta superior externa do paralelogramo).
- A descida do centro da face traseira até a base projeta-se como a metade traseira da linha divisória oblíqua central (que liga a aresta traseira ao centro da base).
- O fechamento desses trechos projeta integralmente o contorno do quadrante superior direito do paralelogramo da base.
-
Segmentos na Face Inferior, Face Lateral Esquerda e Face Frontal:
- Na face inferior (base), o robô caminha do ponto médio da aresta traseira até o centro da base, e em seguida dobra em direção à aresta lateral esquerda, percorrendo a metade esquerda da divisória horizontal média.
- Sobe pela face lateral esquerda até o centro desta, cuja projeção ortogonal coincide com a metade frontal da aresta lateral esquerda da base.
- Segue em direção à aresta frontal da face esquerda, projetando-se na aresta inferior externa esquerda da base.
- Da aresta frontal, atinge o centro da face frontal e sobe verticalmente em direção ao topo (ponto P). A projeção do trajeto na face frontal projeta-se sobre a aresta frontal da base e sobre a divisória oblíqua frontal que retorna ao centro da base.
- O conjunto desses movimentos cobre e fecha perfeitamente o contorno do quadrante inferior esquerdo do paralelogramo da base.
Ao concluir todo o ciclo e retornar ao ponto P, a projeção ortogonal de todos os segmentos sobre a base resulta em dois quadrantes menores completamente delimitados por traços contínuos: o quadrante superior direito e o quadrante inferior esquerdo, que se encontram exatamente no ponto central da base (vértice comum). Os quadrantes superior esquerdo e inferior direito não recebem contorno em suas bordas externas, apresentando linhas pretas apenas nas divisórias internas compartilhadas.
Essa descrição coincide com precisão com a Alternativa A.
3. Análise Crítica dos Distratores (Refutação das demais alternativas)
- B) Incorreta. Apresenta três quadrantes completamente contornados por linhas pretas (inferior esquerdo, inferior direito e superior direito). O robô não percorre a porção inferior direita da face frontal nem a metade frontal da face lateral direita de modo a fechar o contorno do quadrante inferior direito na projeção.
- C) Incorreta. Apresenta contornos fechados apenas na metade direita da figura (empilhando dois paralelogramos à direita) e deixa a metade esquerda sem contorno externo, omitindo a projeção do trajeto que passa pela face lateral esquerda e pela face frontal.
- D) Incorreta. Mostra dois paralelogramos justapostos apenas na parte superior com uma projeção deslocada abaixo, desconsiderando a divisão regular e simétrica dos quadrantes da base produzida pela projeção ortogonal das arestas e centros das faces visitadas.
- E) Incorreta. Apresenta três quadrantes completamente contornados (superior esquerdo, superior direito e inferior direito), deixando em aberto exatamente o quadrante inferior esquerdo, o que inverte incorretamente as faces percorridas no hemiciclo inferior do movimento.